Saltar al contenido principal

Módulo 02 · Centro de entrenamiento de rovers

Robótica Espacial

Un entorno análogo que simula el terreno de Marte y de la Luna, donde la robótica se encuentra con la geología planetaria. Aquí no se conduce un robot: se opera un vehículo a ciegas, con retraso y sin posibilidad de rescatarlo si se queda atascado.

Qué hace el alumnado

Tres fases, una superficie hostil

El aula se divide en dos: el terreno análogo, con rocas, pendientes y arena, y el centro de control, desde donde no se ve el terreno. Los equipos rotan por los dos lados. La regla que lo cambia todo es sencilla: quien maneja el rover no puede mirarlo.

01

Fase de operaciones

Teleoperación con latencia inducida

El equipo de control conduce el rover guiándose solo por lo que devuelve su cámara, y con un retraso artificial entre la orden y su ejecución. Ese retraso no es un capricho: es lo que ocurre de verdad cuando el vehículo está a cientos de millones de kilómetros.

  • Conducción a ciegas. Sin visión directa del terreno. Solo imágenes, y llegan tarde. Se aprende rápido que corregir por impulso empeora la situación.
  • Planificación por secuencias. En vez de dar órdenes sueltas, el equipo escribe una lista completa de movimientos para todo el turno, la revisa y la envía de una vez. Es exactamente como se opera un rover real.
  • Protocolo de comunicación. Roles fijos — piloto, navegante, oficial de comunicaciones, responsable de seguridad — y un formato de mensaje cerrado. Si el mensaje es ambiguo, el rover hace otra cosa.
  • Gestión del error. Cuando el rover se sale de la ruta, no hay «deshacer»: hay que diagnosticar con los datos que llegan y planificar la maniobra de recuperación.

Entregable: plan de secuencia escrito y registro de incidencias del turno de operaciones.
02

Fase de programación

Navegación autónoma en el Mars Yard

Si el retraso hace imposible conducir en tiempo real, la única salida es que el vehículo decida solo. En esta fase el alumnado deja de pilotar y pasa a programar: evasión de obstáculos, seguimiento de rutas y toma de decisiones a bordo.

  • Sensores y umbrales. Ultrasonidos para medir distancia, infrarrojos para seguir una línea de ruta. La pregunta interesante no es «cómo se lee el sensor», sino «a qué distancia decido que hay un obstáculo».
  • Lógica de evasión. Condicionales y bucles con programación por bloques en Primaria; estructuras de control y funciones en Secundaria. El mismo problema, otro nivel de abstracción.
  • Visión artificial. Con los grupos mayores, detección de marcas y colores para identificar puntos de interés en el terreno sin intervención humana.
  • Prueba y error medido. Cada intento se cronometra y se anota: metros recorridos sin intervención, colisiones, tiempo total. La mejora se demuestra con números.

Entregable: rover capaz de completar la ruta sin intervención, con tabla de resultados de cada iteración.

03

Fase científica

Astrobiología y recogida de muestras

Llegar no es la misión: la misión es traer ciencia de vuelta. En esta fase el rover monta un brazo con pinza y el terreno esconde muestras que solo se distinguen bajo luz ultravioleta.

  • Prospección. El equipo recorre el terreno con la lámpara UV buscando muestras que fluorescen. Las que no brillan no valen: hay que decidir dónde merece la pena gastar el turno.
  • Manipulación con brazo robótico. Coordinar base y pinza para recoger sin volcar la muestra ni el rover. Es donde se entiende para qué sirve la cinemática.
  • Cadena de custodia. Cada muestra se sella, se etiqueta y se registra con su coordenada y su contexto geológico. Una muestra sin contexto no sirve para nada científicamente.
  • Depósito y retorno. Las muestras se dejan en un punto acordado del terreno para una hipotética misión posterior de recogida — el mismo esquema que sigue Perseverance en Marte.

Entregable: colección de muestras etiquetadas con su ficha de contexto y mapa del depósito.

La misión real detrás

Por qué un rover se conduce así y no de otra manera

La distancia entre la Tierra y Marte cambia mucho a lo largo del año: la señal tarda entre unos tres y unos veintidós minutos en recorrerla en un solo sentido. Sumando ida y vuelta, entre seis y cuarenta y cuatro minutos entre que envías una orden y ves qué ha pasado. Por eso nadie conduce un rover marciano con un mando: se le manda el plan del día entero y se espera. En la Luna, en cambio, la señal tarda algo más de un segundo, y ahí la teleoperación sí es viable — esa diferencia es una de las mejores clases del módulo.

InvestigaNASA

JPL y el Mars Yard

El Jet Propulsion Laboratory, en Pasadena, es el centro de la NASA que opera los rovers marcianos. Tiene un terreno de pruebas al aire libre con arena, rocas y pendientes donde se ensayan las maniobras con gemelos terrestres de los rovers antes de enviarlas a Marte. Cuando un vehículo se atasca allí arriba, el problema se reproduce primero aquí abajo. Nuestro terreno análogo copia esa idea: probar en tierra antes de comprometer la misión.

PasadenaTerreno de pruebasGemelo terrestre
InvestigaNASA

Perseverance

Aterrizó en febrero de 2021 en el cráter Jezero, un antiguo delta fluvial. Recoge muestras del terreno, las sella en tubos de titanio y las va dejando en la superficie a la espera de una futura misión de retorno. Uno de sus instrumentos, SHERLOC, usa un láser ultravioleta para hacer que los compuestos orgánicos emitan luz y delatarse. De ahí viene la lámpara UV de nuestra fase 03: no es un efecto, es el principio real de detección.

Jezero · 2021Tubos selladosDetección UV
InvestigaESA

Rosalind Franklin

El rover europeo del programa ExoMars, con una capacidad que ningún otro tiene: un taladro capaz de llegar a dos metros de profundidad. La razón es científica y se explica muy bien en clase — la superficie de Marte está expuesta a radiación que destruye la materia orgánica, así que si queda algún rastro de vida pasada, hay que buscarlo abajo. Su lanzamiento se reprogramó y está previsto para el final de esta década. La ESA ensaya la movilidad de estos vehículos en su simulador de terreno marciano del centro ESTEC, en Países Bajos.

ExoMarsTaladro 2 mESTEC

Encaje curricular y etapas

A quién va dirigido y qué toca del currículo

La actividad es la misma de 8 a 16 años; lo que cambia es el lenguaje de programación, la complejidad de la lógica y el nivel de exigencia del registro científico.

EtapaPrimaria · 8–12

Pensamiento computacional

Programación por bloques, secuencias, bucles y condicionales. Orientación espacial, lateralidad y estimación de distancias. El rover convierte un concepto abstracto — «primero pienso, luego ejecuto» — en algo que se ve moverse.

Conocimiento del MedioMatemáticasTrabajo cooperativo
EtapaESO · 12–16

Programación y sistemas

Estructuras de control, funciones, lectura y calibración de sensores, sistemas automáticos y robóticos. Geología planetaria y astrobiología como contexto: qué es un delta fluvial y por qué se busca vida ahí y no en cualquier sitio.

Tecnología y DigitalizaciónBiología y GeologíaFísica y Química
CompetenciasPerfil de salida

Qué competencias moviliza

Competencia matemática y en ciencia, tecnología e ingeniería; competencia digital; competencia personal y social — la teleoperación no funciona sin turnos, escucha y protocolo — y competencia en comunicación lingüística por la precisión que exigen las órdenes.

STEMDigitalPersonal y social

Material y herramientas

Con qué se trabaja

Robótica programable real, de la que ya usamos a diario en nuestros talleres, más el terreno análogo y el material de la fase científica.

  • micro:bit y Elecfreaks Wonder Building. Placas con sensores de seguimiento de línea, ultrasonidos y nivel de agua, y expansiones de ladrillos para montar el chasis del vehículo.
  • Vincibot. Robot con 8 sensores, matriz LED y estructura LED RGB, programable por bloques. Buen banco de pruebas para la lógica de evasión.
  • Sphero. Bolas robóticas con retos de programación desde el móvil o la tablet: espacio, tiempo y trayectoria.
  • Makerzoid. Kits de construcción para trabajar transmisión de movimiento y engranajes — por qué un rover lleva las ruedas que lleva.
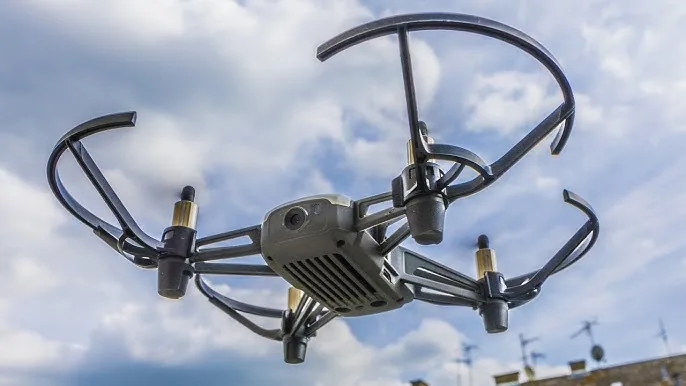
  • Drones Tello. Para la variante aérea del módulo: vuelo y programación de retos con hélices protegidas, seguras para iniciarse.
  • Terreno análogo. Rocas, arena, pendientes y obstáculos montados en el aula o en el patio, con zona de control separada visualmente.
  • Fase científica. Lámpara ultravioleta, muestras fluorescentes, tubos de sellado y fichas de registro.
  • Modelo de rover con brazo. Ficha técnica del rover y del brazo robótico — pendiente de cerrar el modelo concreto que se lleva a los centros.

Precio orientativo · pendiente

Aquí irá la horquilla de precios del módulo según formato y número de grupos. Escríbenos y te pasamos presupuesto cerrado según etapa, grupos y desplazamiento.

Dron Tello en vuelo contra el cielo durante un taller de dronótica de Aulas del Futuro
Variante aérea del módulo · drones Tello programables del taller de Dronótica

El módulo se puede llevar a vuestras aulas y patio con todo el material, o hacerse en Aulas del Futuro Oviedo, en Oviedo, donde el terreno análogo se monta a mayor escala y caben varios equipos rotando entre control y superficie. Grupos de hasta 24 participantes por taller.